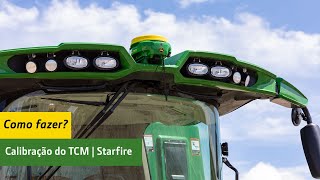
Technical guide to calibrating the Terrain Compensation Module in Starfire receivers for agricultural machinery. The video walks through the calibration process, required measurements, and operational tips to ensure accurate machine positioning during autotrack navigation.
Calibração do módulo de compensação de terreno, TCM, nos receptores Starfire. O TCM é um auxílio de navegação usado internamente em um receptor Starfire para melhorar a posição da máquina durante o percurso com o autotrack acionado. O TCM corrige a dinâmica da máquina, como inclinação e passos em declíveis laterais, terreno acidentado, ou condições variáveis de solo. Calibre o TCM sempre que o receptor for conectado a uma máquina pela primeira vez ou se o ângulo do TCM mudar em relação à máquina. Mudanças do ângulo do TCM em relação à máquina podem criar um deslocamento e resultar em falhas, salto ou sobreposição na operação entrepassadas. As possíveis causas dessa falha podem ser um pequeno deslocamento do suporte de montagem do receptor Starfire, a gabine da máquina estar ligeiramente deslocada ou pressões não equilibrada dos pneus de um lado para o outro. Para a calibração do TCM é importante a máquina estar em uma área aberta, onde o receptor tem uma boa rastreabilidade dos satélites. Recomenda-se que o sinal de GPS seja o mais próximo possível de 100%. O primeiro passo para o correto funcionamento do TCM é inserir a posição de montagem do receptor na máquina da maneira mais assertiva possível. Para inserir essas medidas de posicionamento, já dentro do menu do receptor, acesse a aba Configurações. Existem três informações que devemos inserir antes de calibrar o TCM. A primeira delas é informar como está montado o receptor. na opção direção de montagem do receptor. É preciso informar se o receptor está para trás ou para frente. Para identificar a direção de montagem do receptor, tenha como referência o LED do receptor. Caso o LED esteja apontando para a dianteira da máquina, a direção de montagem é para frente. Caso o LED esteja apontando para a traseira da máquina, a direção de montagem é para trás. Na sequência, informe o avanço-recuo e também a altura do receptor em relação ao solo. Em alguns veículos equipados com AutoTrack integrado, algum desses valores será detectado automaticamente e inserido durante a inicialização, ficando indisponível sua alteração. Como o valor de altura é crítica para a operação correta do TCM e pode variar devido a configurações de veículo e bitolas de pneu, o operador deve ainda medir a distância real a ser inserida todas as vezes que o TCM for instalado em um veículo diferente. O avanço recuo é a distância do receptor até o ponto pivô da máquina e é medido do eixo fixo ou eixo não direção até o receptor. No receptor, existe uma marca em alto relevo como referência para esta medida. Em colheitadeiras, o ponto pivô é o eixo dianteiro. A altura do receptor é medida a partir do solo até a parte dianteira do receptor conforme imagem. Importante! Se a altura for inserida incorretamente, Os ângulos de inclinação e passo da máquina serão compensados em excesso ou subcompensados, o que poderá aumentar a margem de erro entre passadas. Exemplo, em um declive de 10 graus, com um erro de altura do receptor informado de 30,5 cm, resulta em um desvio de posição de 5 cm no solo. É importante também otimizar a calibração do TCM, permitindo que a unidade de medição inercial, ou IMU, meça o ângulo de inclinação e a taxa de guinada antes de calibrar o TCM. Verifique primeiro se o modo de posição 3D estabeleceu sinal SF1 ou melhor. Em seguida, dirija a máquina duas vezes no padrão de direção de otimização do TCM para permitir que a IMU inicialize. Agora estamos prontos para calibrar o TCM. Estaciona a máquina em uma superfície nivelada e rígida. A máquina deve estar com o lastro e os pneus corretamente calibrados. Abaixe o implemento até o mais próximo possível da posição de trabalho. e faço a marcação visível no solo, tendo como referência o eixo fixo da máquina. Na aba Configurações, acesse o botão Calibrar. Na etapa 1, com a máquina já posicionada, aperte o botão Aceitar. A barra de status de calibração aparecerá. Após o status atingir 100%, ela avançará automaticamente. Na etapa 3 do processo de calibração, vire o veículo 180 graus para direcionar a máquina no sentido oposto e pare o eixo fixo na mesma marcação feita anteriormente. Perceba que enquanto a máquina está em movimento, irá exibir uma mensagem de que a máquina deve estar parada para calibrar. Essa mensagem é normal. Confira se os pneus do eixo fixo estão posicionados no local correto conforme marcações feitas previamente. O correto posicionamento no sentido contrário é importante para um melhor ajuste da taxa de guinada. Com a máquina no sentido oposto, clique no botão Aceitar. A barra de status de calibração da etapa 4 aparecerá. Após o status atingir 100%, ela avançará automaticamente para a etapa 5. E irá aparecer a mensagem de que a calibração foi bem sucedida. E então clique no botão Aceitar. Calibração encerrada. Em caso de dúvidas, consulte o manual do operador do receptor Starfire.