Ho costruito un BRACCIO ROBOTICO 🤖
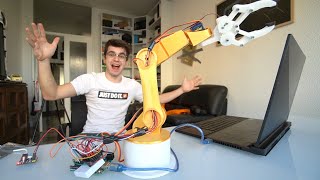
Video by Jacopo D'Alesio (Jakidale) documenting the build of a DIY robotic arm: unboxing a powerful Asus ROG Zephyrus S GX531GX (i7, 16 GB RAM, 512 GB SSD, RTX 2080), learning 3D modelling, slicing prints with Cura, printing parts 24/7, assembling servomotors and wiring to an Arduino, programming control (via TerraTerm/keyboard) and finally demonstrating the arm picking up an object.
Chapters
Aaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaaa.
Viti, arduino e cose varie, cavi, servomotori e altre cose e ultimo ma non per importanza perchè le cose se si fanno, si fanno fatte bene un nuovo computer. Infatti grazie a Nvidia e ad Asus ho recuperato questo bestione e mi sono detto perché non testarlo proprio per un progetto del genere e quindi metterlo alla prova sotto il punto di vista della modellazione, della programmazione, dei software alla stampante 3D, insomma un sacco di cose. Andiamo anzitutto a vedere come si presenta. Questo è l'Asus ROG Zephyrus S GX531GX. Facilissimo da ricordare.
Eccolo qua.
Tac. E qua abbiamo il nostro alimentatore. Molto bene. Mentre questo è il nostro bestione. Opala. Devo dirvi, confezione veramente interessante. Guardate qua che spettacolo. Siete pronti? Opala. Si alza. Eccolo qua.
Wow.
Devo dirvi che lato estetico mi piace assai ma sicuramente la potenza sarà quella che ci servirà di più. Calcolate che lui ha un i7, 16 giga di ram, 512 giga di ssd e come scheda grafica la 2080 rtx di Nvidia che dovrebbe essere una scheggia. Comunque adesso lo setto per bene, mi scarico tutti i programmi che mi servono e si va in scena. Ovviamente ci sono delle priorità e come prima cosa sto scaricando Warzone. Allora il piano è molto semplice. Foglio. Costruire un qualcosa del genere, collegarlo ad Arduino e collegare Arduino al computer. Cosa potrebbe mai andare storto? Quindi la prima cosa da fare è trasformare quest'idea in un modello 3D. Solo che io non sono minimamente capace a modellare in 3D. Ma non ci tireremo indietro! Olè! Devo solamente imparare ad usarlo. Sarà divertente ma fortunatamente abbiamo tempo da dedicare.
Ok è passata un'ora, pensavo fosse un pochino più intuitivo.
Allora, stiamo facendo dei miglioramenti. Questa è un'idea di braccio. La vedo grigia. Tra l'altro ho abbozzato questo setup da scrivania. Continuo con sta progettazione.
Si illumina! Comunque è assurdo pensare che da un progetto 3D disegnandolo si può arrivare a un oggetto. Anche se da questa roba qui a un braccio robotico ce ne vuole ancora un po'.
Signori dopo cinque giorni e notti passate con lui a modellare la nostra creazione sono lietissimo di presentarvi il progetto del nostro fantastico braccio robotico che si presenterà in questo modo. Non ci credete, vero? No, non sono credibile neanch'io. Ho trovato questo tutorial già fatto dal grandissimo Automechatronics. Questo sarà il nostro nuovo braccio robotico. Quindi ho buttato via 5 giorni nella mia vita per imparare a modellare cose in 3D. In realtà no, perché sicuramente è una cosa che mi servirà in futuro. E sono in realtà molto soddisfatto, cioè questa è un'idea di base. questa idea di possibile braccio già con i motori con le cose con lo schizzo diciamo che non so aspettativa realtà anche se sono appunto solo delle cavolatine quelle che ho fatto io appunto in confronto a questo sono molto contento di aver imparato qualcosina sicuramente prossimamente ne vedremo delle belle ma tornando a noi quello che ci resta da fare adesso è anzitutto trasformare questi pezzi in veri pezzi che possiamo toccare E una cosa interessantissima di questo computer è che ha una scheda grafica talmente tanto potente che basta prendere la sua scatola, agitarla e in teoria abbiamo ottenuto tutti i vari pezzi che andranno a formare il nostro braccio robotico. Vorrei avere una fidanzata.
No, scherzi a parte, sono passati altri due giorni in realtà interi dove la mia stampante 3D ha stampato 24 ore su 24, quindi stampe su stampe su stampe su stampe. Peraltro, interessante perché per chi non conoscesse il mondo della stampante 3D, quello che sono andato a fare è utilizzare un software di slicing, in questo caso Cura, che va a tagliare il modello 3D in tantissimi piccoli livelli, in modo che poi la stampante livello dopo livello riesce appunto a creare magicamente dal nulla il pezzo. Ed è fichissimo, è un'operazione anche molto complicata a livello hardware e lui si è comportato decisamente alla grande. Vi dico, per queste prime settimane di test mi sto trovando molto bene. È una scheggia, comodo, compatto, versatile. Tra l'altro c'è questo sistema di ventilazione. Vedete, lui praticamente quando si va ad aprire, ok, si alza. Il nome tecnico è Active Aerodynamic System, quindi lui rimane più in alto e anche quando si sforza tanto, come in questi casi, riesce a girare molto più aria per raffreddare meglio e quindi far performare meglio il computer, che è una cosa ottima. Ma la cosa interessantissima è appunto la scheda video che permette, sia per questo genere di cose un po' più pesanti, sia per altre cose tipo, non so, montaggio video, Photoshop, gaming e quant'altro, di avere delle prestazioni ottime. Considerate che Nvidia, grazie alla nuova tecnologia RTX e ai suoi driver studio, permette al computer di far gestire appunto tutta una serie di dati e di trasformarli poi in realtà. Nel modellare pezzi non è purtroppo visibile troppo a occhio questo sfruttamento di questa tecnologia, però una cosa che mi ha impressionato per esempio è in Minecraft e grazie appunto al ray tracing la scheda video riesce a gestire una simulazione di ombre, luci, cose assurde ed è una cosa pazzesca, sembra di essere nel mondo vero. Tutto questo si grazie alla nuda potenza ma anche grazie appunto all'ottimizzazione che hanno appunto tantissimi giochi e programmi di produttività grazie ai driver RTX Studio e grazie alle varie modalità che si possono appunto settare dal pannello di controllo della scala grafica. Quindi questo test assolutamente promosso. Signor Rogue sei stato un ottimo servitore ma bando alle ciance lui ci servirà dopo. Adesso dobbiamo assemblare tutto quanto. Quindi abbiamo i nostri pezzi, due servomotori piccolini, quattro servomotori un po' più grossi, un po' di cavi, viti. Allora non dovrebbe essere particolarmente complicato l'assemblaggio. Quindi andiamo a fissare il nostro primo motorino. Poi ci va questo che sarà la base del nostro braccio.
Ok.
Ragazzi sono sufficientemente emozionato.
Tra l'altro il cavo si va a infilare perfettamente qua dentro.
Ok.
È stato molto più duro del previsto ma la nostra mano che andrà a prendere gli oggetti in questo modo, ok? Manca solo questo movimento qua.
Il nostro braccio robotico è completato. Adesso bisogna fare tutti i cablaggi, quindi collegare tutti i motori e tutti i cavetti all'alimentazione e ai pin del nostro Arduino. Sono solo le due di notte.
Ok tutto collegato questa è la situazione adesso tocca programmarlo ma idealmente non mi dispiacerebbe ad arrivare a un modo in cui con le freccine tipo si riesce a controllare non ho idea di come si faccia però iniziamo con le cose semplici e con semplicemente vedere se si muovono se funzionano se adesso salta in aria tutto abbiamo fatto delle cavolate oh si è mosso.
La buona notizia è che funziona, la cattiva è che dobbiamo andare a tentativi. No, fermo, fermo, fermo!
Funziona!
Ok, oh yeah! Ok, sì! Praticamente adesso lo sto facendo muovere dando manualmente i gradi dei servomotori. Potenzialmente potrei già fargli fare delle cose complesse ma dovrei diventare matto. Quindi dovrei trovare il modo di riuscire a comandarlo dalla tastiera. Poi sarebbe anche bello tipo insegnargli dei movimenti ma andiamo con ordine.
Lo.
Sto comandando con la tastiera!
Io schiaccio D.
E lui ruota, io schiaccio A e lui ruota nell'altro senso ora devo fare la stessa identica cosa con gli altri sei motori dando le tre cose a caso 4 di notte, finiamo sto programma.
Raga, sto diventando matto, non mi leggo i tasti, non capisco. Ho bisogno di dormire. Ci siamo? Quasi. La notte porta consiglio. Avevo dimenticato una parentesi graffa. Ah, che errore da principiante. Signori, il nostro braccio robotico è ufficialmente completo e funzionante. Ho fatto un minimo di cable management. Anche qui ero aggruppando appunto i cavetti. Qua ho messo un elastico per sopportare meglio il peso. Io ho messo della gomma piuma qua per dare più grip alle pinze. Ma la cosa fondamentale è stato il programma che mi ha fatto diventare In breve, ho dato i nomi ai motori, ho dato i nomi agli angoli, gli ho detto i motori dove, caspita, sono collegati e poi gli ho detto che se appunto vengono digitati determinati valori, a seconda lui muove i vari motori. Ecco, ci ho messo sei ore per fare questa cosa qua. Ma è giunto il momento della verità, quindi lo fissiamo al tavolo, colleghiamo il nostro computer. Bene. E colleghiamo l'alimentazione. Accenditi.
Buongiorno! Questa è la posizione che ho impostato come posizione standard. Ora apro TerraTerm dalla tastiera, muovendo le lettere, posso far girare tutti i vari servomotori. Quindi posso far muovere la base in questo modo, posso farlo muovere anche in questo senso, posso muovere anche quello che io ho chiamato gomito. Poi gira anche in questo senso, questo polso diciamo. Si può inclinare la pinza e ovviamente si possono aprire oppure chiudere le pinze. È fichissimo raga! Come prova finale ho questo pezzettino di coso con la Nutella, lo posizioniamo qua e l'obiettivo sarà mangiarlo. Così, così, un po' più giù, chiudi, bravo.
Funziona!
Qua, sì, vieni qua.
Nessuno ha visto niente. Riproviamo. Però è bellissimo, raga.
Ok.
No!
Cosa c'è? Che succede?
Ok direi come primo test assolutamente promosso il nostro braccio effettivamente funziona in realtà non è il miglior modo per comandarlo perché pilotando i motori è difficile capire la posizione nello spazio il prossimo step sarà adottare un sistema di riferimento cartesiano fare mille cose complesse Obbligatissime, ma sicuramente ne vedremo delle belle. Seguitemi su Instagram per vedere anche magari come svilupperò il tutto. E magari fatemi sapere se volete altri progetti di questo tipo con altre costruzioni o non so che cosa. Daiaki quindi, dal nostro nuovo amico braccio robotico, a cui bisognerà dare un nome, e dal mio nuovo computer di cui se volete vi lascio tutte le caratteristiche, cose, informazioni, cosa sotto in descrizione. Era tutto. ci vediamo alla prossima ciao ciao ciao ciao ciao questo sarebbe un ciao del braccio robotico ciao ciao ciao ciao ciao.