L'ASSURDA MACCHINA DA CORSA A GUIDA AUTONOMA (provata a Monza)
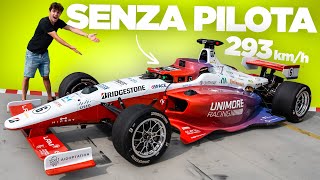
Jacopo D'Alesio visits Monza to test an autonomous race car built by university teams. The Dallara-based vehicle uses LiDAR, cameras, and radar for redundancy, runs on a five-year-old Intel Xeon processor, and hit 180-200 km/h in testing, though it can exceed 290 km/h. The team has had five or six crashes costing around 300,000 euros.
Questions this video answers
Three (LiDAR 1, 2 and 3).
Six cameras (described as "una due tre quattro cinque... sei videocamere").
At least one radar on the front and one at the rear (radar + another radar rear for redundancy).
Four GPS antennas plus two additional antennas for real-time team communication (total described: 4 GPS + 2 comm antennas).
Honda four-cylinder, described as ~500 horsepower ("500 passacavalli").
Chapters
Guardate che roba! Questa è una macchina da corsa a guida autonoma. Sarà il futuro delle corse?
Mamma mia! Cioè quella roba lì non la sta guidando nessuno!
Salve direttamente dall'autodromo nazionale di Monza, dal tempio della velocità. Oggi dimenticatevi di Leclerc, di Verstappen, di Hamilton perché sono dei medievali umani. Oggi parliamo di macchine da corsa a guida autonoma. Sono pazzesche e sono anche decisamente inquietanti. Bene, quindi siamo pronti per entrare nei box della Indy Autonomous. Venite venite venite venite. Di solito nei box uno si aspetta di avere le macchine e i piloti, qua ci sono solo le macchine e gli ingegneri. Abbiamo qua una Maserati tutta modificata a guida autonoma, questa poi ne parliamo dopo. E poi qua c'è il team di Unimore, Università di Modena e Reggio Emilia. Di là invece ci sono i competitor tedeschi, quindi rimaniamo sulla nostra metà italica e questa è la macchina in questione guardate che spettacolo una macchina da corsa a guida autonoma già solo vederla qua fa paura non vedo l'ora di vederla in pista è basata su una Indy Light che è una sottocategoria della formula Indy la formula 1 americana detta proprio male tutte le formule Indy viene fatta da Dallara, altro orgoglio italico, e praticamente gli organizzatori della Indy Autonomous Challenge hanno preso queste macchine, le hanno leggermente modificate per abbassare i costi, quindi ha messo un motore quattro cilindri, più affidabile, un po' meno performante, un po' meno rumoroso purtroppo, ma sicuramente più affidabile e con i costi più contenuti. Sono state poi modificate mettendo una valanga di sensori e la cosa bella è che le macchine sono tutte uguali perché poi i team studenteschi vanno a scrivere il codice, qua dietro di me potete vedere un branco di ingegneri attorno a un computer che sono intenti a capire cosa diavine sta succedendo, e poi si vanno a fare le varie competizioni in giro per il mondo. Ovviamente lo scopo principale di queste competizioni è dare un'applicazione pratica agli studenti. Ci sono un sacco di dottorandi, c'è un sacco di gente che sta facendo tesi, c'è un po' di gente che sta facendo ancora la triennale ma comunque viene a dare una mano e smanettare. Insomma è un progetto fighissimo per applicare competenze che si studiano in aula direttamente sul campo, sicuramente utile poi per cose future. In più c'è tutta la parte di tecnologie che vengono sviluppate qua dentro che poi per esempio già nella Maserati che avete visto prima vengono utilizzate in strada e poi magari arrivano anche sulle nostre macchine chissà la competizione è relativamente recente ci sono state varie gare in giro per il mondo all'inizio si correva semplicemente nell'ovale che si ha la sua complessità ma è comunque un ovale mentre negli ultimi due anni si è iniziato a correre nei circuiti lei ha già girato a Monza e ha fatto già un tempo incredibile è pazzesco da vederla l'ultima gara a Las Vegas è stata vinta da lei e in questi giorni qua a Monza per fare dei test, delle dimostrazioni, quindi vediamo un po' come funziona questa macchina da corsa a guida autonoma. In buona sostanza al posto del pilota hanno messo un server con una valanga di sensori, qua hanno proprio costruito tutto il rack, ci sono una valanga di cavi, tutti i vari collegamenti. l'effettiva potenza di calcolo che serve poi per calcolare tutto quello che la macchina deve fare. Partiamo dai sensori che la macchina usa per vedere, principalmente i più indispensabili sono i LiDAR 1, 2 e 3 che vanno a mappare tutto quello che è l'ambiente circostante poi una due tre quattro cinque e qua dietro sei videocamere questo invece è un radar e ce n'è uno anche qua dietro giusto per avere ridondanze per avere un altro sensore più affidabile soprattutto in caso di scarsa luminosità o magari quando entrano dei raggi di sole o robe particolari poi Poi, esattamente qua sotto il muso, c'è un sensore molto interessante, che è esattamente questo, che serve per vedere quanto la macchina va a spostarsi lateralmente. Questo per vedere quanto effettivamente hai aderenza, quanto magari stai sovrasterzando o sottosterzando. molto utile per avere informazioni sul grip e per concludere abbiamo una due tre e quattro antenne gps più queste due antenne qua sopra per la comunicazione in tempo reale con il team che dal box può sempre vedere tutto quello che sta succedendo Il motore lo vedete qua nel suo splendore Honda quattro cilindri che comunque ha 500 passacavalli quindi assolutamente non male e ovviamente tutti i comandi sono automatizzati quindi lo sterzo, l'acceleratore, il freno e il cambio. Ok amici se vedete delle righe strane è perché siamo dei deficienti abbiamo ripreso dritti per dritti i LiDAR, questi sono molto performanti, molto potenti e quindi il laser ha praticamente bruciato la fotocamera dell'iPhone. Rip. Vediamo di fare un po' di ripresine con la Insta X5 360 e vediamo un po' che succede. Adesso ovviamente la vedete tutta coperta, tutta settata. I test che verranno fatti adesso sono ancora dei test abbastanza lenti e progressivamente si aumenterà sempre di più la velocità. Ultimi check. Tutti i sensori ovviamente devono dare l'ok e poi possiamo andare. Comunque già solo vederla spostarsi così chiusa senza nessuno a bordo fa paura. non vedo l'ora di vederla in pista. Ovviamente visto che non c'è nessuno che pilota per accenderla e per fare tutto quanto, la spostiamo, cioè la spostano a mano fino a dove non può fare nessun danno, perlomeno agli umani. Ok adesso dal box stanno settuppando tutto quanto e a brevissimo, quando avrà l'ok per tutto quanto, la macchina si accenderà. Si sta accendendo! Sta facendo tutto lei, nessuno sta facendo niente. Infatti non si sta accendendo. Problemi? Problemi? Ok, macchina accesa. Noi intanto siamo saliti su questa Maserati Levante con il buon Ayub che sta guidando e la seguiamo per vedere se tutto funziona correttamente. Ok, è partita, è partita, è tutto vero, sta guidando da sola. Adesso farà un giro piano a centropista per essere sicura di aver mappato tutto quanto, di aver la traccia, tutto e poi parte o comunque se questo è il giro piano sta già andando prima variante signori vedete che la macchina è sempre a centro pista in questo momento quindi non sta facendo ancora le traiettorie ideali più performanti ma sta già viaggiando alla grande ok amici adesso inizia a spingere praticamente prima verificano tutte le traiettorie e poi progressivamente si inizia a spingere sempre di più inizia a fare delle traiettorie decisamente più performanti e come vedete già adesso facciamo fatica noi a starli dietro 160 mamma mia che roba pazzesco non è assurda la velocità ma è assurda la velocità di un oggetto che non ha nessuno a bordo ascari signori guardate che bella guardate come se ne va guardate come bella settata Sì, ovviamente è una Indycar contro un Levante, però per ora il software sta battendo l'umano. Anche se è l'umano che ha progettato il software. Ciao ciao macchinina! Adesso noi rientriamo e la lasciamo spingere per bene, visto che abbiamo verificato che è tutto safe e che tutto funziona. Wow! Tutto bene?
Sì dai, è andato tutto in linea. Adesso vediamo come prosegue da sola.
Intanto la macchina sta continuando a girare, adesso vediamo se riusciamo a vederla. Permesso? Ok, qua dentro siamo nella control room con tutti gli schermi. Concentrazione massima perché ovviamente non è un gioco. E qua c'è il team con tutte le telemetrie, tutte le telecamere in tutta la pista che vanno a monitorare tutto quello che sta succedendo e parametro dopo parametro cercare di farla andare. sempre di più. Adesso la vediamo arrivare dall'esterno giusto per renderci conto un attimo della velocità. Ripeto, adesso non sta andando veloce, sta andando tranquilla solo per vedere se tutto funziona. La sento? La sento? Eccola! Eccola!
Wow!
Mamma mia e questo è ancora andare tranquilla ok adesso si rientra i box per sistemare un paio di cose che non si collegano correttamente non rispondono correttamente box box box box now box now box now fa veramente un effetto strano vedere questo oggetto che si muove senza nessuno a bordo. Praticamente è la macchina che ha vinto sugli umani, no? Ci sono gli uomini che lavorano per il software. Non c'è trucco, non c'è inganno, non c'era nessuno che stava guidando. Questa cosa è fuori di testa. La nostra Insta è sopravvissuta. Si è un po' spostata, ma... è sopravvissuta. Spegniamola. Com'è andata?
È andata abbastanza bene. Ancora non siamo al massimo del nostro performance, però come secondo giorno di test la localizzazione ha fatto quello che doveva fare, quindi abbiamo vinciato un po' a aumentare le velocità e le accelerazioni.
Adesso cosa avete fatto di massima?
Al massimo 200 chilometri orari, quindi molto lontano dal limite della macchina, ma è solo una parte degli step vari che facciamo prima di arrivare a livello massimo.
E il suo limite quant'è?
Al massimo può arrivare sopra ai 290, poi dipende tanto dal setup della macchina.
290!
Sì, anche di più.
Pazzesco.
Come ad esempio potenza di calcolo, CPU non è nulla di chissà che un Intel Xeon vecchietto tipo 5-6 anni fa. Massimo 2.3 GHz. Cioè i nostri laptop hanno CPU anche più potenti. Più veloce lato memoria, queste cose qua, scheda grafica. Dobbiamo essere bravi anche noi a ottimizzare i nostri algoritmi per renderli veloci, efficienti. Lato algoritmi direi che la cosa più difficile è bilanciare sempre tra prestazione e robustezza. Quindi deve essere qualcosa che va forte ma deve essere anche sempre safe. Quindi ridondanza se ad esempio muore un sensore non funziona più perché c'è un mal funzionamento ci sta perché sono sensori che vanno su auto normali o robot un po' più normali e noi li stiamo portando al limite. Non c'è più un LiDAR, un sensore laser, allora bisogna essere robusti anche con altri sensori così via. Così si evitano di fare incidenti perché costa su un milioncino e qualche piccolo errore costa anche a noi tanto.
Mi spieghi come funziona il vostro algoritmo di guida autonoma, cioè cosa usa come sensore più importante, da dove parte, cosa invece è solo un sistema di backup?
C'è una parte di localizzazione, quindi il veicolo si localizza nel mondo, quindi sfruttiamo per la parte di localizzazione sia i LiDAR, sensori laser, hanno informazioni sull'ambiente, i GPS. Più abbiamo anche una specie di odometria, cioè sappiamo matematicamente come funziona il veicolo, quindi abbiamo anche un filtro che aiuta in quei casi, quindi è come se avessimo tre ridondanze. c'è una parte di percezione, se vuoi anche rilevazione degli altri veicoli, quindi se ci sono altri veicoli lì rileva. Lì utilizziamo algoritmi che sono principalmente delle reti neurali, in modo simile a chat GPT eccetera.
Con le camere questo?
Esatto, con camere e LiDAR, quindi lì si allena delle reti neurali con i dati che abbiamo e loro rilevano i vari oggetti. Bene o male è questo, poi ci sono degli sensori più legati alla dinamica del veicolo e quelli sono importanti per spingere davvero forte. Quindi quando il pilota inizia a perdere la macchina, quindi come può succedere anche qua perché mi smestra ciò che noi matematicamente gli abbiamo detto come condizioni e poi quel che c'è in pista.
Sì, magari un po' di umidità anche solo.
Esatto, sì. Come il pilota sente che sta perdendo un po' il posteriore e corregge, anche questo ad alcune informazioni con l'estime di alcuni sensori riesce a correggere di sua volta e ripartire.
E incidenti, problemi gravi o cose varie?
Se ne sono state. Devo dire che, per fortuna e per nostra bravura, è da un po' che non ci succede. All'inizio se ne sono capitati. Questo perché, come dicevo prima, è importante avere ridondanza, quindi sfruttare tutti i sensori che hai a bordo. In quegli anni, i prissimi anni, non ce l'avevamo questa esperienza, quindi è qualcosa di davvero nuovo e fa parte, diciamo, del gioco, della ricerca, quella di provare, fare danni, sistemare e andare avanti. Quindi diciamo che fino ad ora, nei primi tre annetti, abbiamo collezionato una bellezza di 5-6 incidenti, che non sono pochi. dobbiamo un po' accumulare il totale degli incidenti come in Porto, forse sui 300.000 euro, qualcosa del genere.
Allora vi lascio scaricare tutti i dati, vi lascio fare i vostri calcoli e poi vediamo anche il secondo test. Buon lavoro!
In macchina a Monza per un giro con la Indycar a guida autonoma. Grazie all'Università di Modena e Reggio Emilia. La per retilineo con la velocità che sale 280-290 km per arrivare poi lì in fondo ad una staccata assolutamente violenta. Quella della prima variante. Se arriva forte, pestone sul freno. fatto in maniera autonoma ovviamente e poi lì alla chicane destra e sinistra per imboccare poi curva grande. Una lunga curva verso destra che la vettura percorre con il gas completamente spalancata. Ragazzi guardate le traiettorie perché sono assolutamente uguali, identiche a quelle che percorre un pilota per poi arrivare lì ad una staccata ancora violentissima, quella che conosciamo molto bene e che abbiamo visto durante i Gran Premi di Formula 1, la staccata della roggia dove i piloti vanno ad usare tanto il cordolo sinistra e poi destra. Adesso la vettura non si scompone, gira leggermente intorno e poi arriva a quella che è l'ESMO 1, velocità di 170kmh di approccio per poi scendere a 120kmh lì a centro curva e guardate le tre torre sono impeccabili così come anche il momento nel quale fanno sull'acceleratore e da adesso in poi lungo tratto rettilineo, prima discesa poi in salita e mentalmente la vettura con guida autonoma si prepara ad un'altra zona bellissima, storica cambio di direzione Adesso che arriva della Scari sinistra, 120 km orari destra, 140 km orari con la velocità che sale perché adesso c'è un lungo tratto ancora a rettilineo e si arriva in fondo ad un'altra curva mitica, storica, la parabolica ragazzi. 260 km orari e staccata violenta adesso. Scendono le marce, scende la velocità a 130 km h, la velocità minima lì, così! Una Formula India a Mozza con guida autonoma. Il futuro è oggi.
Vedere da fuori è impressionante ma vedere le immagini dei test quando spingono spingono degli on board è ancora più pazzesco. Arrivano in fondo a rettilineo a 260 280 poi fanno proprio tutte le traiettorie esattamente come le farebbe un pilota vero. Qua sotto in descrizione vi lascio un po di on board completi se volete andare a vederveli perché per quanto mi riguarda sono pazzeschi e tra l'altro se non l'avete visto vi ricordo anche di andare a recuperarvi il video che abbiamo fatto sulla guida autonoma dove parliamo meglio di LiDAR, di algoritmi, di approcci. Se volete un po' approfondire tutto questo mondo in questo caso siamo in pista ma in strada il concetto è esattamente lo stesso. Qua abbiamo molti più sensori, molta più ridondanza, un'attenzione a ogni singolo centimetro perché sono di fatto delle gare, lo scopo è vincere e ce la si gioca diciamo anche qui ai centesimi e l'altra cosa fighissima è che si è un team universitario ma il livello è già altissimo tra l'altro oltre a questa macchina hanno un'altra formula ad abudabi lì c'è un'altra gara sono ancora più matti ovviamente anche grazie ai soldi degli sheikhi e quella è ancora più impressionante insomma davvero tanta roba davvero complimenti ai ragazzi di unimore o mor Quindi chissà se un giorno veramente i piloti spariranno e vedremo solo macchine che si guidano da sole. Secondo me assolutamente no perché il pilota rimane il pilota, rimane tutta quella parte psicologica e cose varie, però parallelamente in questo momento queste hanno più uno scopo di test universitario di far imparare ai ragazzi di avere tutta una serie di brevetti di prototipi e idee ma magari un domani potrebbe diventare anche un'altra cosa parallelamente alla formula 1 che si guarda chi lo sa tra l'altro faccio una menzione speciale anche agli amici del Politecnico di Milano perché sennò lo so già che mi arrivano le mail che mi insultano c'è anche il loro team anche loro ovviamente hanno vinto un bel po di cose quindi c'è competizione ovviamente anche tra le università italiane bravi tutti in generale è fighissimo quanto in questo mondo abbiamo veramente tantissime eccellenze soprattutto di persone e la cosa più bella di questi progetti che appunto permettono alle università di applicare già le competenze sul campo cioè io quando facevo ingegneria volevo uccidermi se avessi invece saputo che poi si sarebbero potute fare queste cose comunque avrei voluto uccidermi lo stesso però un po' meno e comunque a me la cosa che fa impazzire del mondo delle corse è che ogni singola cosa è ingegnerizzata per essere al limite per essere il più performante possibile cioè pensate solo alle gomme queste sono gomme abbastanza dure poco performanti perché le usano comunque per molti giri eppure guardate comunque rispetto a una gomma stradale normale quanto sono soffici perché devono avere più grip possibile e se già la guida autonoma su strada normale è un casino se devi portare una macchina al suo limite è ancora più complesso perché cerchi di andare oltre quelli che sono i parametri e dopo un certo limite diventa tutto molto più complesso in maniera esponenziale. Pensate poi a tutti i vari fattori tipo anche solo il vento, l'umidità che vanno a cambiare. Tutti i modelli che i ragazzi vanno a sviluppare devono essere resilienti ed essere in grado di adattarsi e di correggere la macchina perché la parte facile non è soltanto far sì che possa guidare e seguire le traiettorie ma soprattutto tradurre questa cosa dal mondo virtuale al mondo reale che è pieno di imperfezioni e pieno di cose che non vanno nella maniera giusta tutte le vibrazioni e le sollecitazioni a cui questa macchina è sottoposta sono tutte cose che un pilota in una macchina fa in automatico pensate anche solo a correggere il sottosterzo o il sovrasterzo ecco che far capire questa cosa a un computer parametro dopo parametro è la vera sfida poi certo portare tutta questa tecnologia nel mondo vero è più semplice per tutta la parte di performance ma nel mondo vero c'è la signora maria che porta a spasso il cane e che è ancora più imprevedibile delle condizioni di un circuito quindi anche quello è un tema Però esattamente come la maggior parte delle tecnologie che noi usiamo tutti i giorni in macchina e che rendono la nostra guida sempre più sicura arriva dal mondo delle corse, probabilmente anche da questo mondo qui avremo innovazioni per quanto riguarda le macchine che si guidano da sole. È inquietante? Sì. Io che ho provato già i taxi a guida autonoma e cose varie, vedere questo oggetto che sfreccia per Monza dove sei abituato a vedere i più grandi piloti al mondo fa paura fa paura anche perché un oggetto ai quasi 300 all'ora è un bel proiettile insomma non si scherza considerate comunque che qua gli standard di sicurezza sono altissimi già in un circuito c'è un livello di sicurezza e di attenzione a ogni singolo dettaglio in più visto che appunto anche solo per qualche errore nel codice potrebbe esserci qualche problema grave ci sono tutta una serie di misure tipo che bisogna sempre star lontani dalla macchina c'erano tutte le loro procedure robe varie che cercano di scongiurare il peggio insomma perché appunto non si scherza qua dietro tra l'altro abbiamo la Maserati fatta in collaborazione col Politecnico di Milano che appunto prende la tecnologia e la cerca di portare su strada io peraltro l'avevo già provata qualche tempo fa ad Arese il computer in questo caso è qua dietro la cosa secondo me più interessante di tutte è l'applicazione non tanto in pista di questa ma su strada e la cosa fighissima è che sono riusciti tra le altre cose ad avere i permessi per fare i test in italia quindi potreste vederla in giro per le strade bene siamo pronti per il secondo test del giorno si sono scaricati tutte le telemetrie hanno aggiustato un po di parametri adesso dovrebbe essere già pronta a sperare spingere ancora di più ovviamente non si scherza ci sono mille controlli della direzione gara e di tutti quanti perché non è uno scherzo adesso per esempio la macchina è armata e noi dobbiamo per forza rimanere qua rialzati perché succedesse mai qualcosa è comunque una roba che potrebbe andare fuori controllo per quanto ci siano tutte le varie misure di sicurezza ok pronta per accendersi check dello sterzo.
Ok è partita, qua stiamo vedendo tutti i dati in tempo reale, la traiettoria, tutto quello che succede attorno, 180, non male!
E niente, la nostra macchinina è ritornata sana e salva. I test di oggi sono finiti. Non ci resta che augurarle una buona fortuna per le prossime gare. Quindi, da Yaki, da Monza e da questa Indycar Unimor era tutto. Ci vediamo prossimamente con prossime cose. Ciao ciao ciao!